

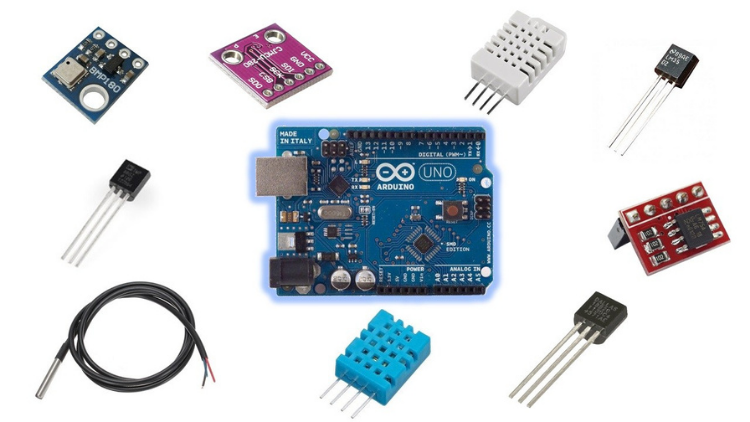
Sensoren en microcontrollers stellen ons in staat om fenomeen uit het echte leven om te zetten in eenvoudige numerieke signalen waar we van kunnen leren. De ruwe uitvoer van de sensor is echter mogelijk niet voldoende om gewenste informatie uit te halen. Echte hardware is onderhevig aan interferentie en ruis uit de omgeving.
Filteren is een eenvoudige techniek die u kunt gebruiken om het signaal glad te strijken, ruis te verwijderen en het gemakkelijker te maken om van het sensoruitvoer te leren. Deze cursus introduceert het concept van filters in verschillende typen en hoe u ze in uw ontwerp kunt integreren.
Metingen uit de echte wereld bevatten vaak ruis. Losse spreken is ruis gewoon het deel van het signaal dat je niet wilde. Misschien komt het van elektrische ruis: de willekeurige variaties die je ziet bij het aanroepen van analogRead op een sensor die stabiel zou moeten zijn. Ruis ontstaat ook door echte effecten op de sensor. Trillingen van de motor voegen ruis toe, enz.
Filteren is een methode om enkele van de ongewenste signalen te verwijderen om een gladder resultaat te laten.
Waarom zou je deze cursus moeten volgen?
- Aangezien veel sensoren ruw data produceren, zal deze cursus je laten zien hoe je de data kunt filteren en opschonen zodat deze kan worden gebruikt voor nauwkeurigere metingen.
- Je leert praktische manieren om sensorruis te verminderen en kunt sommige van deze filters uitvoeren met behulp van MATLAB.
- Nergens anders vind je de informatie in deze cursus omdat het een uitgebreide gids is.
- De video's leren je niet alleen over filters, maar geven ook oefeningen die kunnen worden gedaan om praktische ervaring op te doen.
- Deze cursus geeft je de zekerheid dat je verschillende soorten filters kunt uitvoeren die al zijn gespecificeerd door MATLAB.
- Er is een breed scala aan lessen beschikbaar, zoals signaalvoorverwerking, filteralgoritmen en foutmodellen.
Je leert:
- Waarom we ruw data moeten opschonen
- Wat zijn filters
- Hoe filters te implementeren met behulp van microcontrollers zoals Arduino
- Bewegende gemiddelde filter
- Gemiddelde filter
- Lopende gemiddelde filter
- Exponentiële filter
- Filtervergelijkingen omzetten in daadwerkelijke code
- Vergelijk resultaten voor en na het filteren
Je leert terwijl je oefent met echte voorbeelden in deze cursus.
Gebruikersgetuigenissen en sociale bewijzen
"Deze cursus...





